
C++20 机器人 Runtime 实战:异步调度与状态管理
【C++项目】C++20 机器人Runtime
很多开发者在学完 C++ 语法、标准库和多线程之后,做项目时常常会遇到一道明显的断层:单个知识点拆开来看都懂,但真要把它们组织成一套能够长期稳定运行、持续响应外部事件,且在突发故障中依然能保证状态一致的完整系统,往往缺乏一个足够扎实的实践场景。
工业机器人控制软件把这些复杂的工程问题集中在了一条具体的任务链上。一段看似只有十几行的搬运脚本,底层必须走完任务解析、资源校验、异步调度和设备状态反馈,机械臂才能真正完成动作;在这个过程中,I/O 信号、夹爪状态、暂停、停止甚至突发的急停,随时都会改变任务的走向;上层应用也必须持续拿到准确的运行状态。任何一个环节处理得不够严密,后续指令就会带着错误的前提继续执行。
RoboRun 从这个实际工程问题切入,基于 C++20 实现了一套轻量级工业机器人任务运行时。它负责读取任务脚本与工作站配置,在连接设备前完成整份程序的静态校验;底层依靠单线程事件循环统一调度运动、I/O、末端工具、生命周期与报警状态。同一份搬运任务可以先在 Mock Backend 中脱离仿真器运行,也能接入 CoppeliaSim,驱动仿真中的 UR5 搬运工作站;上层 ROS 2 系统则通过 Action、Service 和 Topic 下发任务、发起控制并读取运行快照。
RoboRun 用一条完整的 PICK → PLACE 自动化搬运任务展示整套系统。下面这段动图来自 macOS 平台 CoppeliaSim Edu 4.10:机械臂等待工件就位,随后依次完成抓取、搬运、安全释放,并最终回到 HOME 姿态。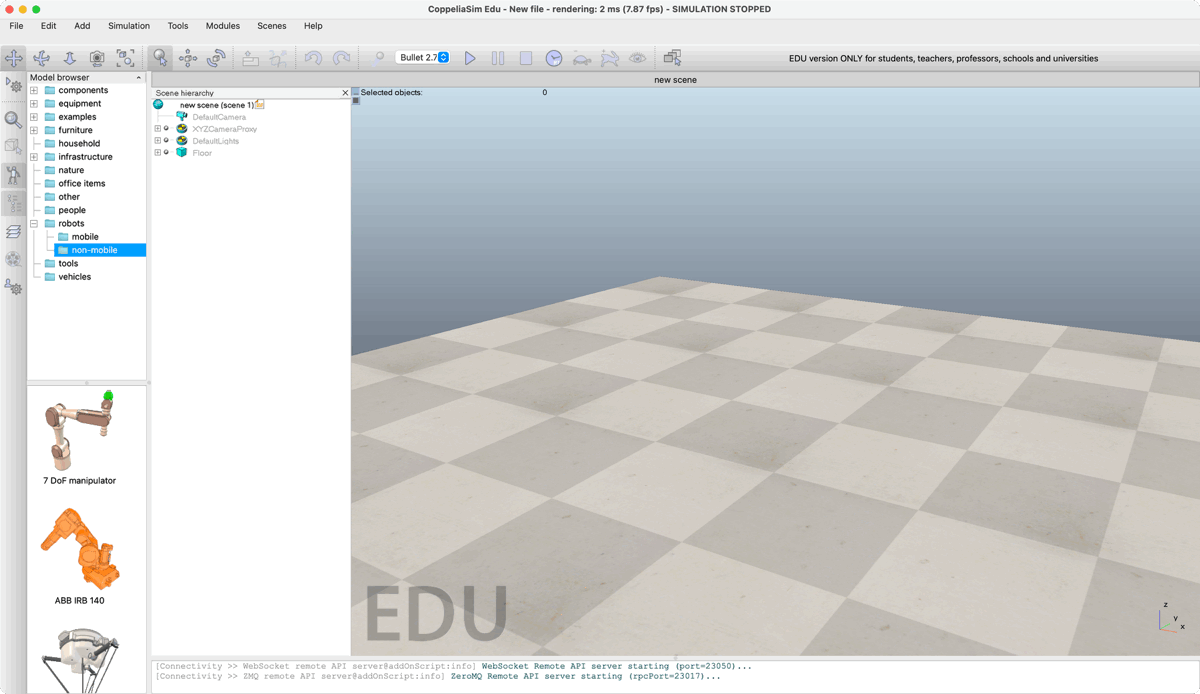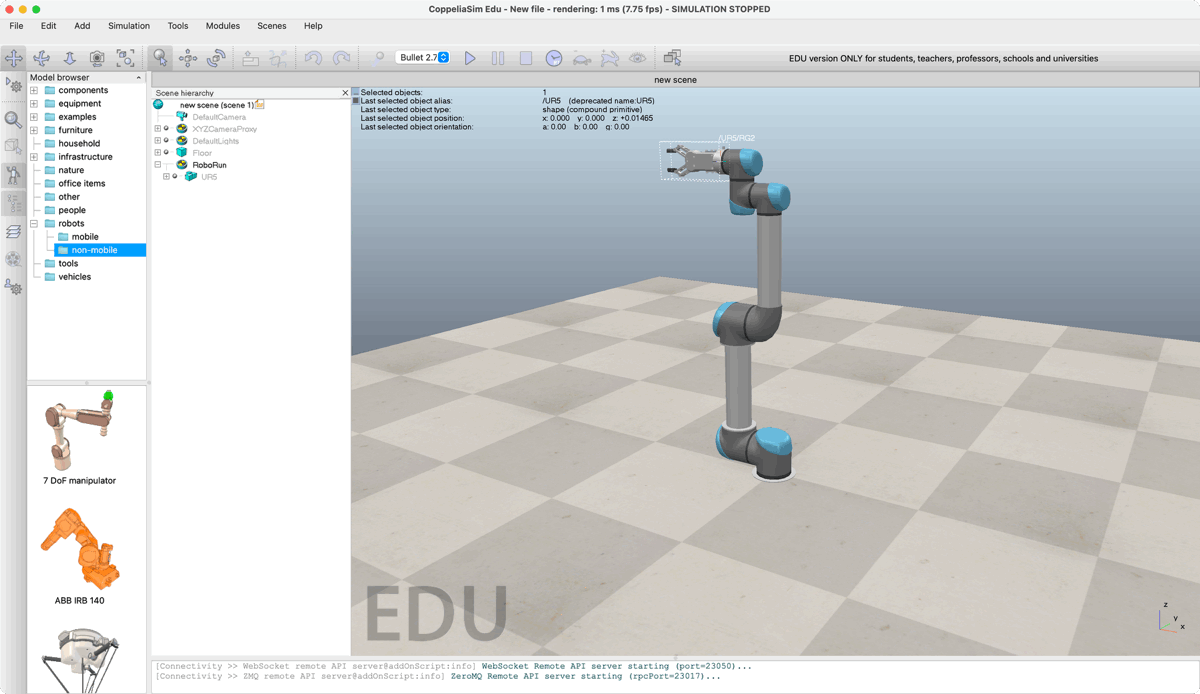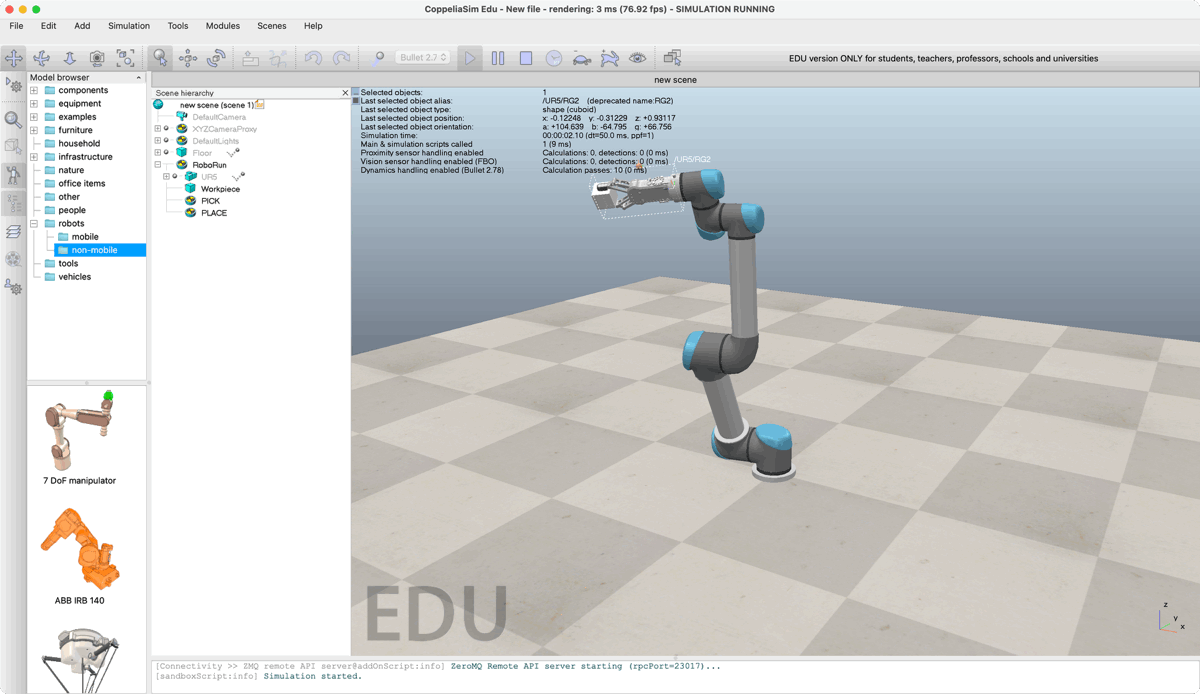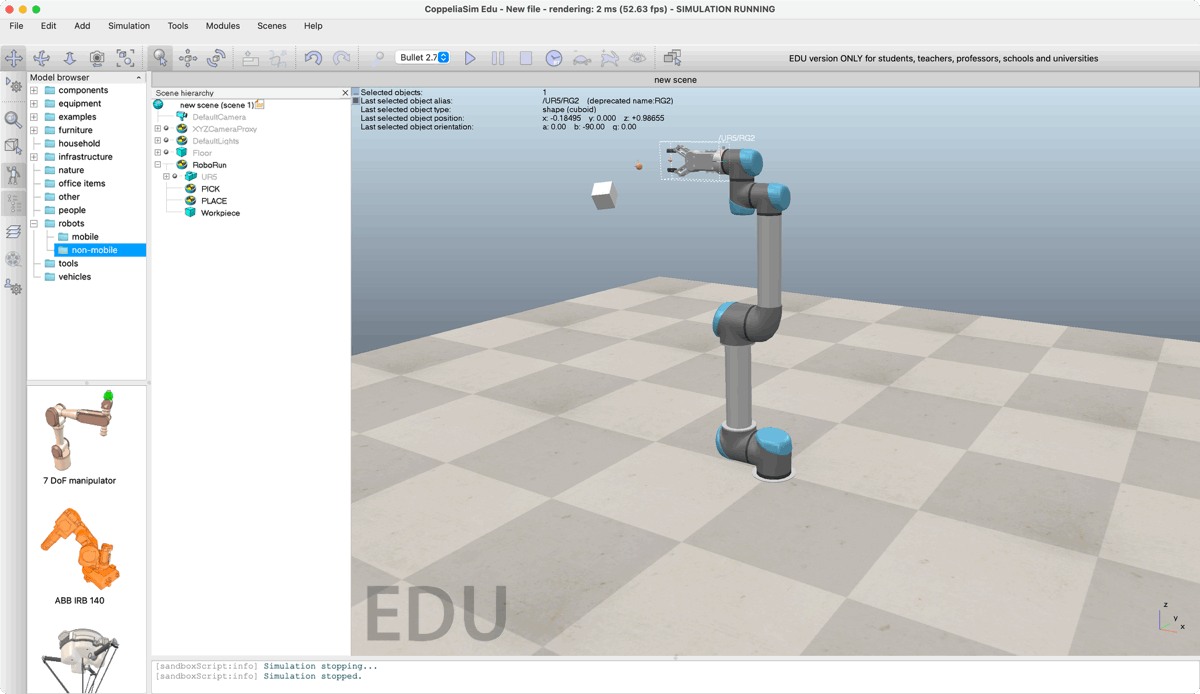
动图展示机械臂的动作,Runtime 状态、工作站快照和执行 Trace 则记录动作因何触发、何时完成,以及中途发生异常时停在哪个状态。
十行任务,背后是一整套运行时
RoboRun 用一份紧凑的任务文件来描述搬运流程:
SERVO_ON
SET_DO CLAMP_ENABLE ON
WAIT_DI PART_READY ON TIMEOUT 500
MOVEJ PICK SPEED 100 TIMEOUT 1000
SET_TOOL GRIPPER CLOSED TIMEOUT 500
WAIT_DI GRIP_OK ON TIMEOUT 500
MOVEJ PLACE SPEED 100 TIMEOUT 1000
SET_TOOL GRIPPER OPEN TIMEOUT 500
MOVEJ HOME SPEED 100 TIMEOUT 1000
STOP
这十行指令读起来很直观,真正安全地执行它们,背后需要处理一连串精细的状态流转。
WAIT_DI 必须等待工位信号确实触发;MOVEJ 不能发完就不再跟踪,它要完整经历 accepted → running → succeeded,只有设备反馈确认到位后,程序计数器才能继续推进;SET_TOOL 触发闭合指令后,还要交叉验证夹爪的观察反馈与工件状态;STOP 则必须等到设备端给出停止确认,Runtime 才能向外报告结束。
任务中用到的机器人模型、命名点位、运行速度、I/O 端口和工具属性,全部放在独立配置文件中。Validator 会在连接设备前设置三道防线:Parser 先检查指令结构与参数类型;资源解析随后把 PICK、PART_READY、GRIPPER 等文本标识绑定到具体配置对象;整体校验再检查伺服使能顺序、I/O 读写方向、运动速度边界以及工具依赖关系。任何一处不合规,程序都会立即停止并指出具体的出错位置与原因,Backend 此时还没有建立设备连接。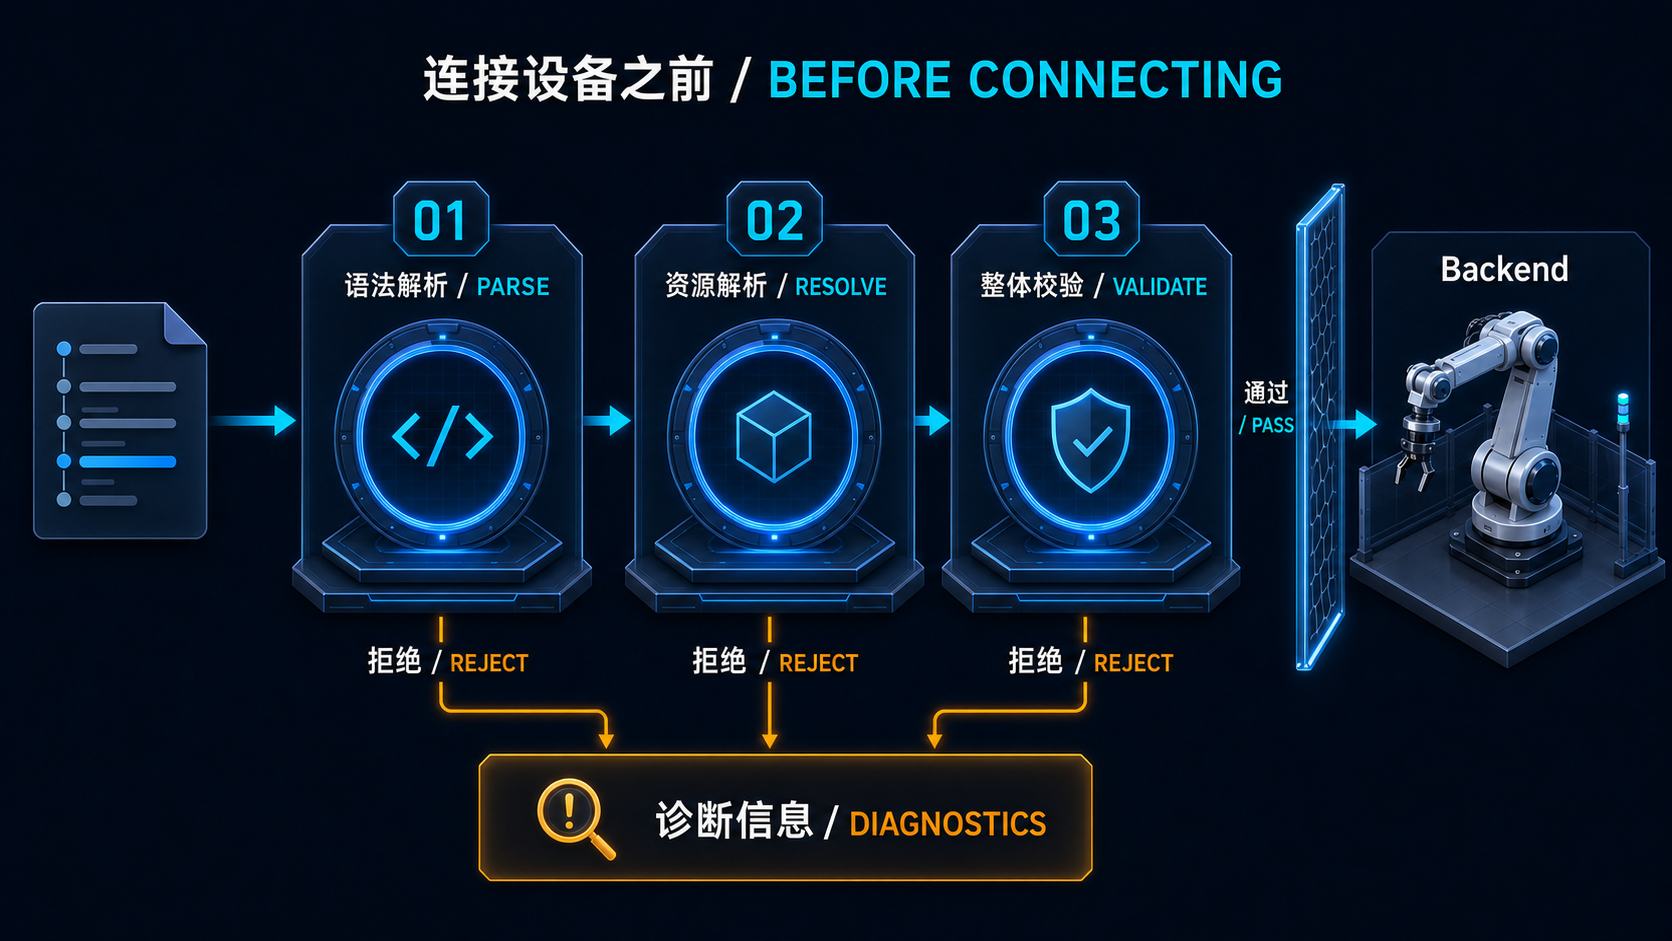
一条 MOVEJ,串起异步系统的完整生命周期
单纯调用一次机器人运动 API 并不复杂,难点在于可靠管理一条异步指令的完整生命周期。
当底层 Backend 响应 MOVEJ 时,设备端通常只表示“接收了请求”。此时 Runtime 必须保存当前活动指令、运动目标、截止时间以及本轮调用的世代号(generation),随后持续轮询设备反馈。拿到 running 状态只能更新运动进度;真正收到 succeeded 才能把执行指针移向下一条指令;中途如果遭遇指令拒绝、通信中断、反馈冻结或超时未达,都要准确进入对应的故障处理分支。
多线程并发环境中的边界分支往往很难稳定重现。RoboRun 采用单线程事件循环搭配 VirtualClock(虚拟时钟),业务时间可以被主动推进,相同的输入序列会得到稳定的事件顺序。原本需要等待数秒的超时可以立即出现;当急停事件与运动反馈恰好在同一业务时刻到来时,系统会先处理优先级更高的急停。
每次下发运动时,系统都会递增 generation 标识。任务被主动中断或新运动开始后,底层迟到的旧反馈会因为世代号不匹配被直接丢弃,避免“上一条指令的完成消息误推进当前状态”。系统还将 deadline_ms 与通信断连拆分为两条独立的故障通道,分别记录不同的错误类型与上下文。
这一过程自然带出了现代 C++ 工程中的几个核心问题:长生命周期对象的状态所有权、过期回调隔离、异步结果确认、确定性测试,以及如何依靠清晰的接口边界保护核心状态机。
运动途中按下急停,系统会发生什么
机械臂执行 MOVEJ 时收到急停信号(ESTOP),急停事件会立即抢占同一时刻的普通运动反馈。Runtime 随即向设备发出停止请求,等待安全停止确认后锁存急停状态,并阻断后续的 PLACE、夹爪释放和 HOME 动作。下面的动图记录了机械臂在运动途中停止的位置。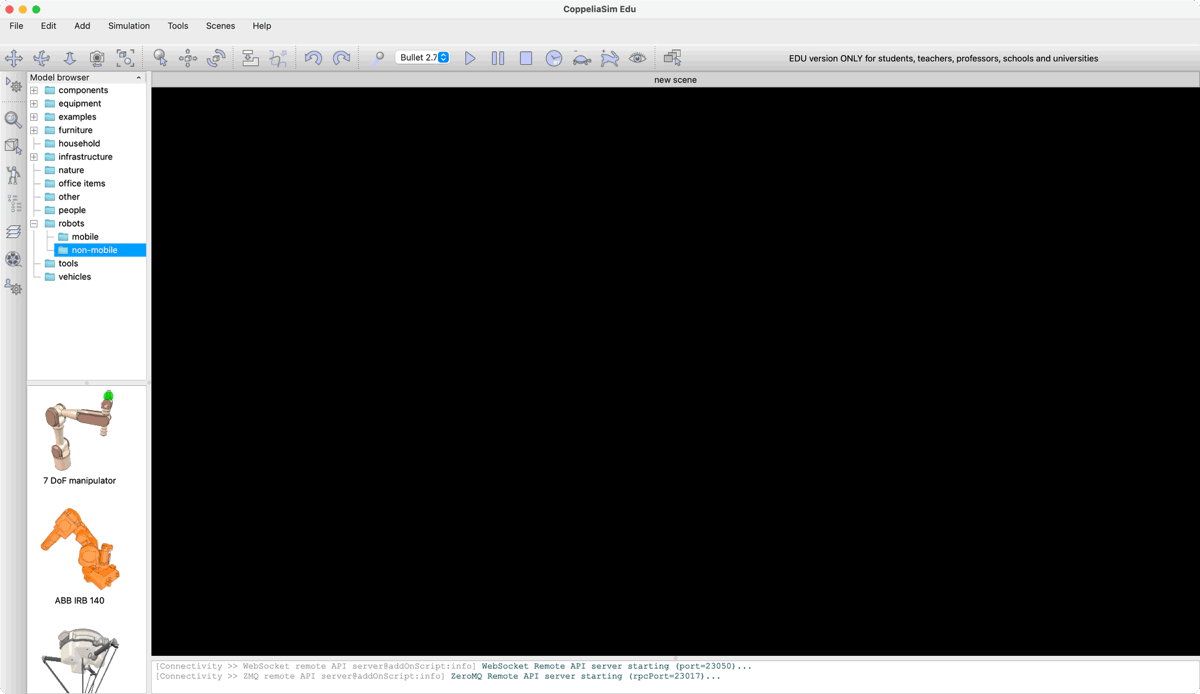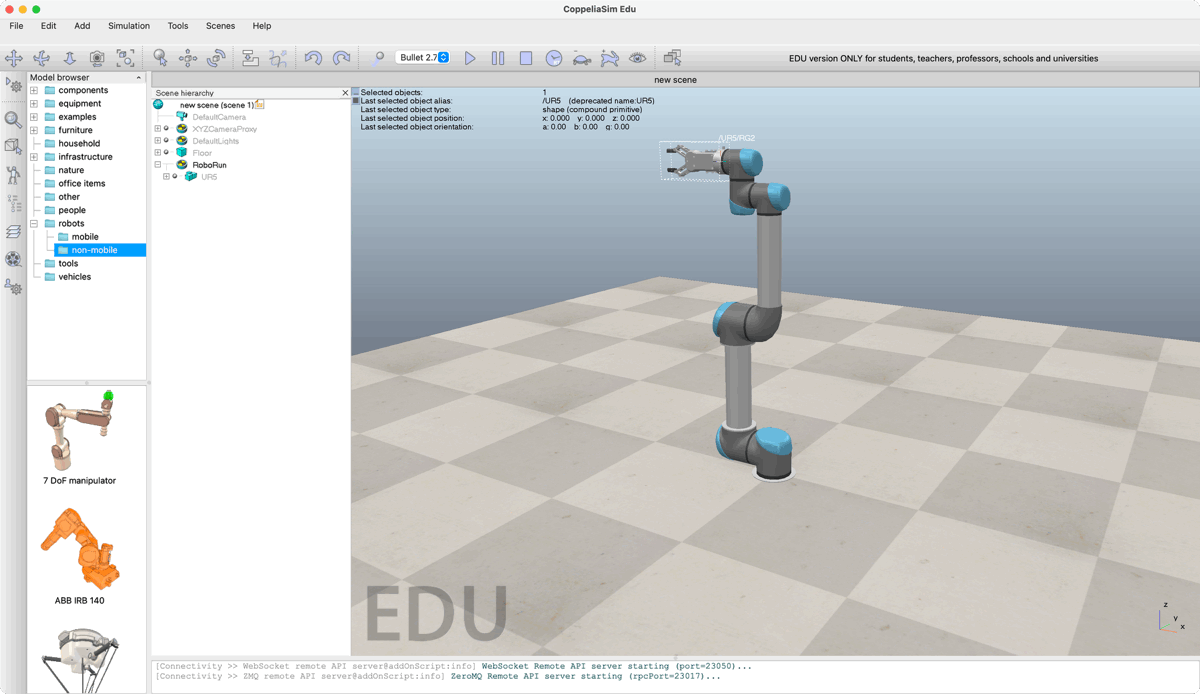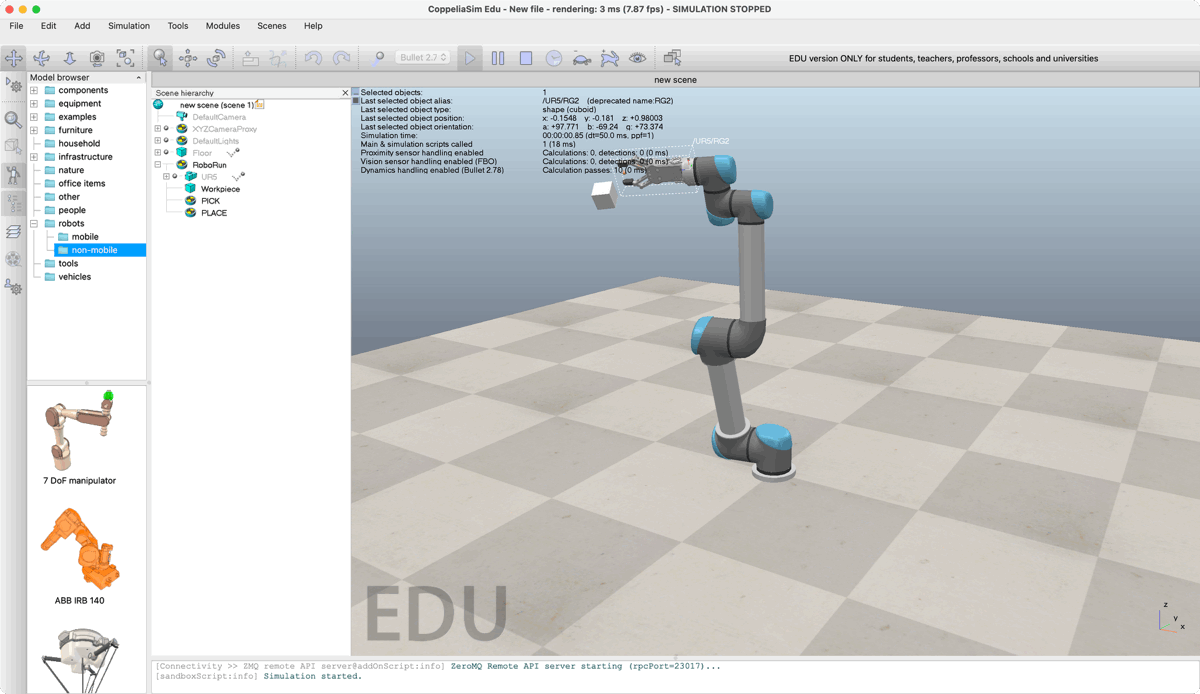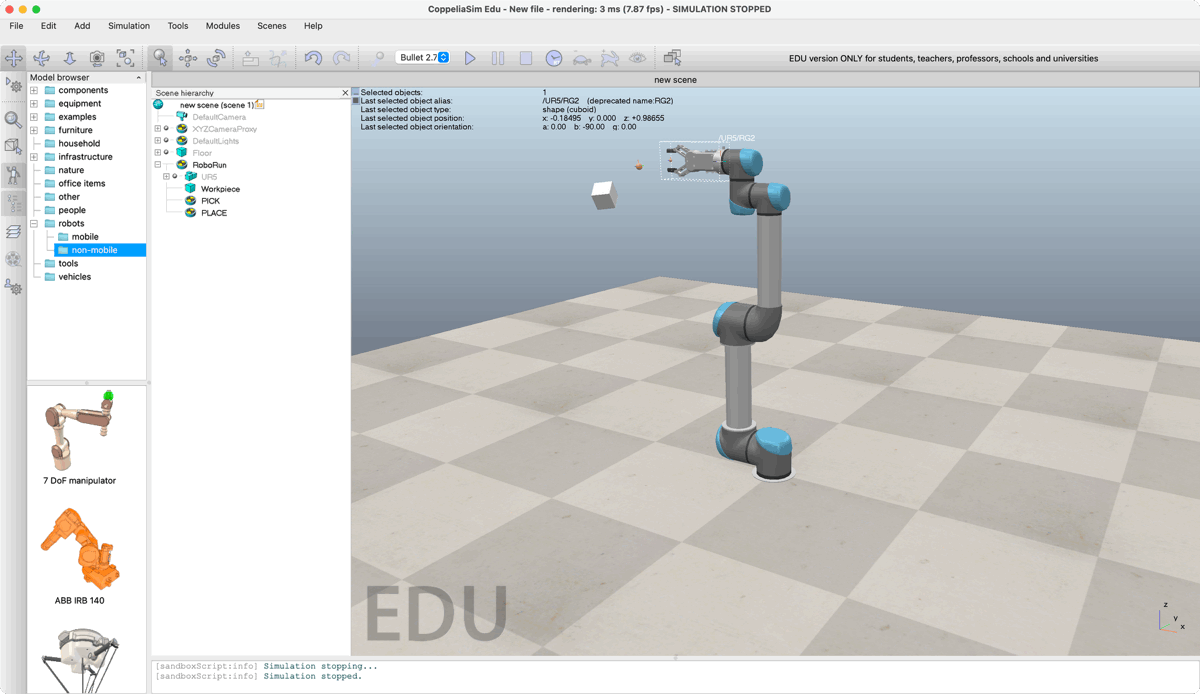
任务在这里结束,CLI 返回非零退出码,结果标记为 emergency_stopped。机械臂保持停止位置,PLACE、夹爪释放和 HOME 都不会继续执行。
暂停、停止与急停拥有不同的语义:暂停负责保存现场,恢复后继续同一条指令;普通停止采用“发出请求—等待确认”的两阶段机制;急停拥有最高控制优先级,一旦触发便进入锁存状态。即使外部急停信号已经撤除,系统也不会自行续跑,只有重新检查工作站状态并显式复位后,才会接收下一份程序。
Mock、CoppeliaSim 和 ROS 2 共用同一个 Runtime
RoboRun 的核心层独立于仿真器和 ROS 2。任务解析、程序校验、事件循环调度、生命周期演进、报警管理以及 Trace 链路都由 Runtime 负责;设备与通信协议产生的差异,则集中到 Backend 接口之后。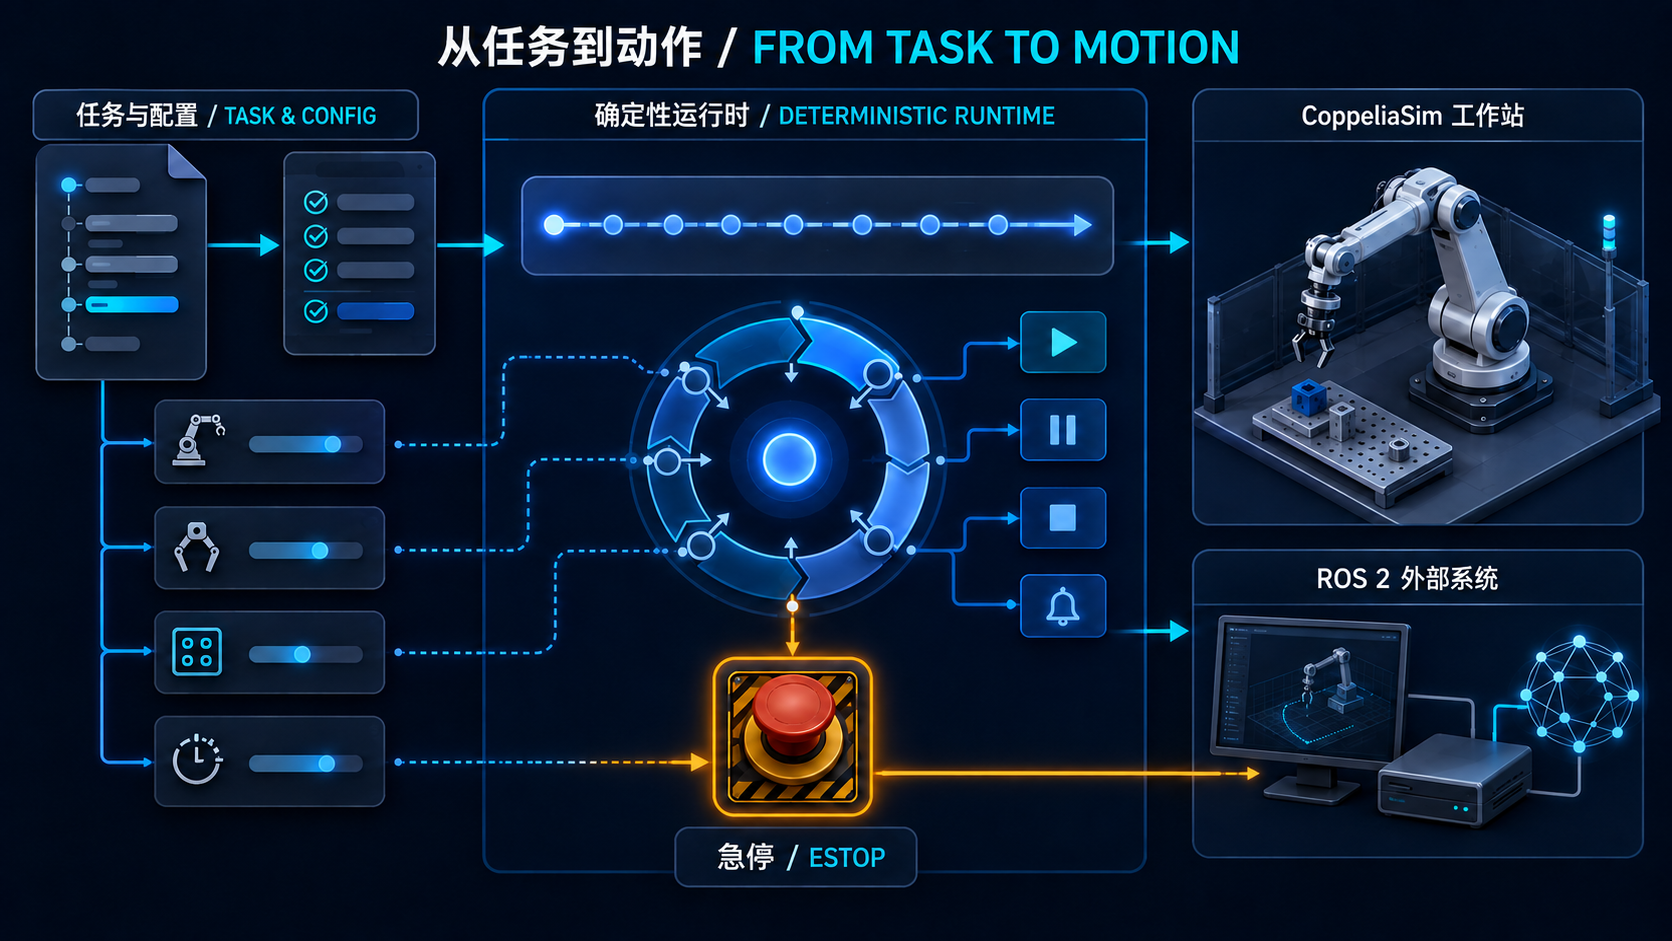
Mock Backend 无需连接仿真器,能够直接呈现运动拒绝、反馈冻结、I/O 响应超时、夹爪空抓和连接中断等状态;换成 CoppeliaSim Backend 后,同一份任务脚本便能驱动带有 RG2 夹爪的 UR5 机器人,连同工件抓取、放置点位、数字 I/O、碰撞和安全状态一起运行。
需要接入外部控制系统时,ROS 2 Bridge 通过 Action 下发并追踪长任务,通过 Service 承接暂停、恢复、停止、急停与复位控制,再通过 Topic 持续发布 JointState、Runtime 状态、I/O 信号与 Alarm。外部系统始终读取 Runtime 暴露的公开状态快照,任务结果仍由同一套状态机决定。
这种架构分层带来了一个实际好处:本地没有安装 CoppeliaSim,也没有配置 ROS 2 环境时,核心逻辑照样可以构建、运行和测试;接入完整环境以后,只需替换设备驱动与通信适配层,业务语义和任务代码无需重新实现。
从 macOS 到 Linux,任务写法保持一致
同一份 PICK → PLACE 任务也可以在 Ubuntu 22.04 linux/amd64 容器中运行。Xvfb 提供虚拟显示,Fluxbox 管理窗口层级,x11vnc 与 noVNC 组成远程观察链路,Runtime 继续通过 ZeroMQ Remote API 驱动 CoppeliaSim。下面的动图记录了 Linux 容器环境中的完整搬运过程。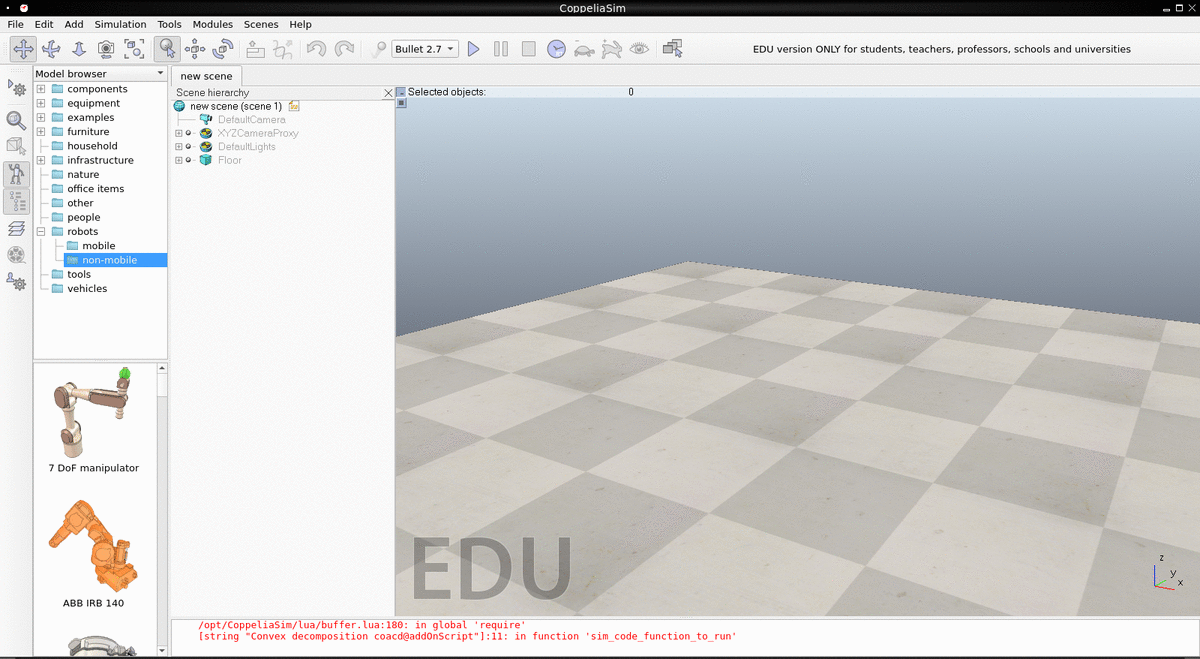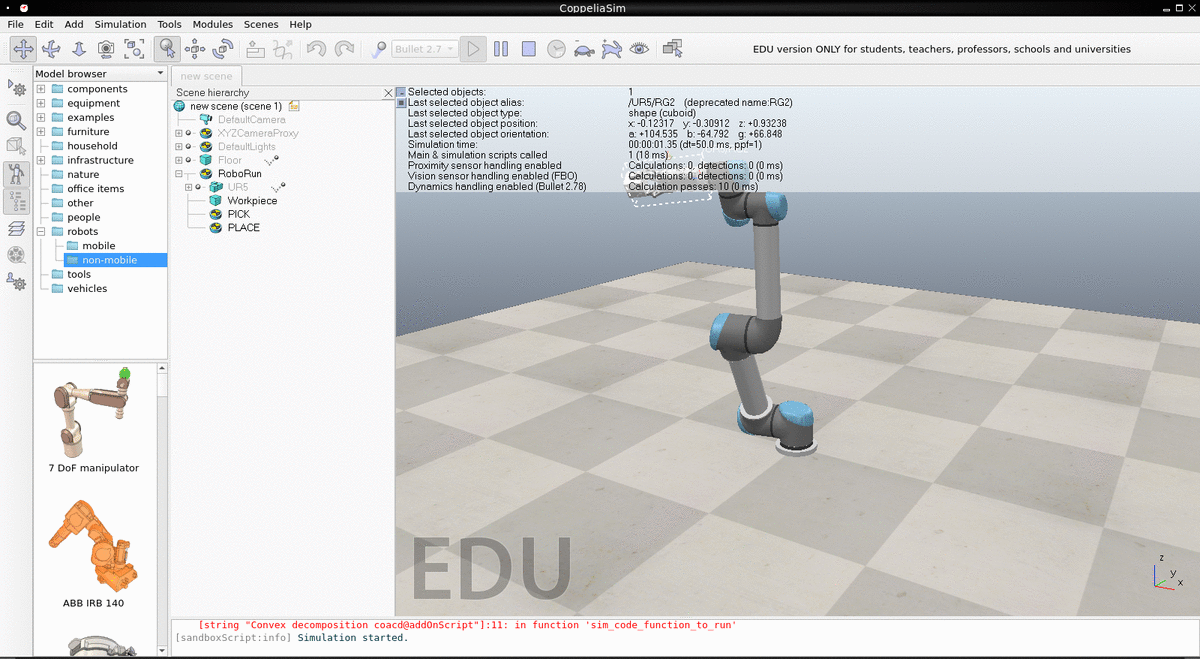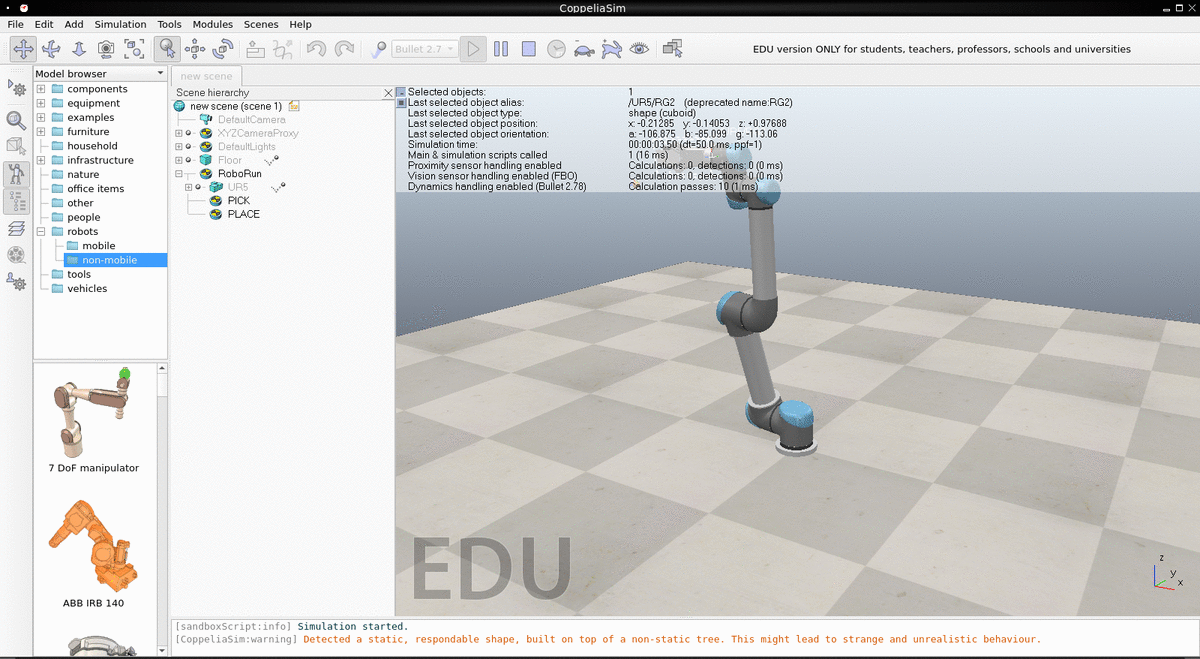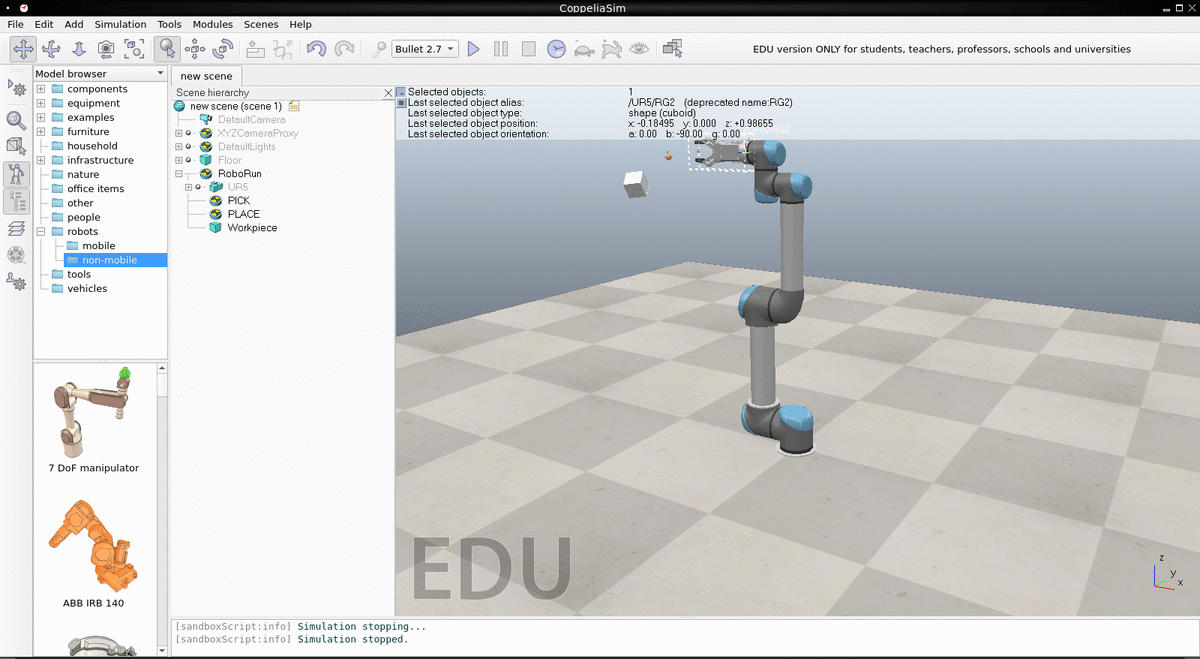
macOS 和 Linux 使用相同的任务文件、工作站配置与 Runtime 语义。运行环境发生变化时,PICK、PLACE、工具反馈、急停和任务结果的含义保持一致。课程会从本机运行逐步走到容器环境,让机器人程序摆脱单一电脑和单一桌面环境的限制。
20 课,从第一条命令走到完整机器人软件

RoboRun 配套课程共 20 讲,只要求具备 C++ 基础,不需要预先拥有机器人开发经验。整门课沿真实软件的依赖关系展开:每一课聚焦一个明确的工程问题,阅读项目源码、观察状态迁移,并亲手运行正常任务与故障场景。
| 阶段 | 课次 | 课程标题 | 本课建立的能力 |
|---|---|---|---|
| 最小任务执行 | 01 | 让一份机器人任务真正执行起来 | 认识 Command、Program、Runtime 和 Backend,完成第一份 Mock 任务 |
| 最小任务执行 | 02 | 把机器人动作写成任务文件 | 把文本任务解析为类型化 Program,并保留错误位置 |
| 最小任务执行 | 03 | 用配置描述机器人和命名点位 | 用机器人配置和点位目录解析 HOME 等关节目标 |
| 最小任务执行 | 04 | 在连接设备前拦住非法程序,并接入 CLI | 在任务触达 Backend 前完成整份程序校验,并提供命令行入口 |
| 确定性异步 Runtime | 05 | 把一次执行放进 Runtime Session | 让外部调用方提交、推进并观察一份长期存活的任务 |
| 确定性异步 Runtime | 06 | 让 MOVEJ 等到真实反馈再继续 | 区分运动接受、运行和完成,处理拒绝、冻结与超时 |
| 确定性异步 Runtime | 07 | 用虚拟时钟推进延时和超时 | 无需真实等待即可稳定验证延时、截止时间和事件顺序 |
| 确定性异步 Runtime | 08 | 让机器人等待工位信号 | 让 SET_DO、WAIT_DI 和信号超时进入任务节拍 |
| 确定性异步 Runtime | 09 | 让夹爪等待观察反馈 | 用命令值、反馈值和工件状态共同判断工具动作结果 |
| 确定性异步 Runtime | 10 | 用脚本化场景稳定复现设备故障 | 重复制造运动拒绝、连接中断、反馈冻结和异常时序 |
| 生命周期与可观测性 | 11 | 暂停后继续同一条命令 | 保存延时、信号等待和运动现场,恢复后继续原命令 |
| 生命周期与可观测性 | 12 | 等设备确认后再完成停止 | 用请求与确认两阶段协议完成普通停止 |
| 生命周期与可观测性 | 13 | 让急停取得最高控制优先级 | 让 ESTOP 抢占普通事件、确认安全并锁存急停状态 |
| 生命周期与可观测性 | 14 | 从故障恢复到下一份任务 | 完成报警、清理、工作站复查、复位和再次提交 |
| 生命周期与可观测性 | 15 | 让外部系统看见真实运行状态 | 用 Snapshot、Trace 和 Alarm 提供一致的只读事实接口 |
| 仿真与外部集成 | 16 | 让机器人工作站里的每个对象都有稳定含义 | 建立机器人、夹爪、工件、工位、碰撞和安全状态模型 |
| 仿真与外部集成 | 17 | 同一份任务,怎样让 CoppeliaSim 里的 UR5 真正动起来 | 通过 ZeroMQ Remote API 驱动 UR5,并等待真实关节反馈 |
| 仿真与外部集成 | 18 | 一次可信的搬运,必须证明工件真的到了 PLACE | 联合验证抓取、搬运、释放、回到 HOME 和故障结果 |
| 仿真与外部集成 | 19 | ROS 2 连接外部系统,Runtime 决定任务结果 | 让 Action、Service 和 Topic 复用同一个 Runtime Session |
| 仿真与外部集成 | 20 | 让一次 GUI 演示成为可交付的工程证据 | 在 macOS 与 Linux 运行 normal、ESTOP,保存证据并清理环境 |
| 这 20 讲始终围绕同一套完整项目源码展开,直接进入 Runtime 核心、Backend 驱动、CoppeliaSim 适配层以及 ROS 2 Bridge 的具体实现,并运行配套的任务文件、配置文件、测试与演示脚本。全套课程包含 200 张架构图和真实运行截图,让代码、机制与运行结果能够相互对应。 |
你会从一条精简而完整的任务链起步,逐步处理任务输入校验、异步设备反馈、外部信号协同、设备故障、生命周期控制以及跨平台容器化运行。每一个新模块的引入都用于解决前一步出现的工程问题,让抽象设计拥有明确的使用场景。
完成项目后,你能独立处理哪些问题
走完整套项目,你会建立起一条从任务输入到设备反馈的完整理解路径:
- 设备抽象与隔离:设计清晰的 Backend 接口,让离线 Mock 测试与机器人仿真共用同一套任务语义和业务状态机。
- 异步指令状态流转:管理异步调用的活动生命周期,准确区分
accepted、running与succeeded,避免旧反馈污染新状态。 - 复杂时序测试:利用虚拟时钟与确定性事件调度,在单元测试中快速复现并稳定验证超时、抢占与并发时序。
- 生命周期控制:为暂停、正常停止、急停、故障报警与复位设计状态明确、没有歧义的转换关系。
- 外部系统与跨平台运行:让 ROS 2 通过 Runtime 公开接口接入,并在 macOS 与 Linux Docker 之间保持一致的任务语义。
这些能力涵盖现代 C++ 接口设计、状态机、事件驱动架构、确定性测试、错误模型、设备抽象、机器人仿真、ROS 2、Docker 与跨平台工程实践,并由一条连续的机器人搬运任务连接起来。
适合哪些人
- 已经掌握 C++ 基础,想进入机器人软件、工业自动化或复杂后端系统开发。
- 做过常规业务逻辑,希望补充状态机、异步指令确认和设备交互经验。
- 希望通过一个高完成度项目,系统训练可测试架构设计、跨平台集成与完整系统实现能力。
- 接触过 ROS 2 或 CoppeliaSim,希望深入理解它们如何与一个长期稳定运行的核心 Runtime 协同工作。
获取完整课程大纲与训练营学习安排,可直接扫描下方微信二维码与我联系。
阅读导航



